Материал центра протезирования «БИОЛЮДИ».
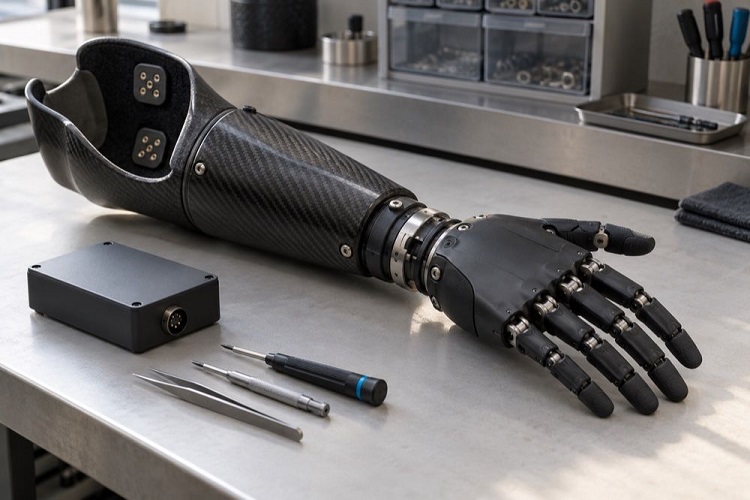
Взять чашку со стола - привычное действие, которое редко привлекает внимание. Но если человек пользуется миоэлектрическим протезом, за этим движением стоит точная работа нескольких систем. Электроды улавливают активность мышц, электроника преобразует её в команду, а привод сгибает пальцы. От согласованности этих процессов зависит, насколько легко удастся взять чашку и удержать её в руке.
Так устроен миоэлектрический протез руки: команду он получает от сохранившихся мышц, а энергию для движения берёт из аккумулятора. Пользователь напрягает мышцы культи, и система переводит их активность в действие кисти. За внешней простотой жеста стоят точная настройка, подходящая гильза и обучение.
От мышцы до электрода
Сокращение мышечных волокон сопровождается электрической активностью. Её можно зарегистрировать на поверхности кожи - этот метод называют поверхностной электромиографией, или ЭМГ. Электроды внутри гильзы улавливают слабый сигнал, который затем предстоит отделить от помех.
В реальной жизни условия постоянно меняются. Человек поднял руку, вспотел, устал или опёрся на стол - и запись уже может отличаться от той, что была во время настройки. На измерение влияют контакт электрода с кожей и его положение относительно мышц. Поэтому качество управления зависит не только от программы.
В электродных модулях часто есть собственный усилитель. Он помогает работать со слабой разностью потенциалов между контактами. Дальше сигнал проходит фильтрацию: электронная схема уменьшает влияние нежелательных составляющих. В амплитудных системах после выпрямления и сглаживания получают огибающую - величину, по которой можно оценивать интенсивность мышечной активности.
Как электроника выбирает движение
В простой двухканальной схеме сигналы от двух участков мышц отвечают за разные команды. Например, активность одного канала закрывает кисть, другого - открывает. Чтобы случайный слабый сигнал не запускал движение, задают порог срабатывания. Для смены режима могут использовать отдельную комбинацию сокращений.
При пропорциональном управлении интенсивность сигнала влияет на скорость движения или силу хвата - в зависимости от устройства и настроек. Пользователь учится дозировать усилие. Это требует практики: уверенно сомкнуть пальцы на рукоятке и удержать хрупкий предмет - разные задачи.
В системах с распознаванием паттернов электродов больше. Контроллер анализирует сочетание сигналов и сопоставляет его с командами, записанными при калибровке. Для этого из коротких участков ЭМГ выделяют признаки, по которым алгоритм различает движения. Такой подход применяется, например, в Myo Plus. Конкретное устройство определяет, какие команды доступны и как проходит обучение системы.
На сбор данных и обработку нужно время. Длинное окно анализа может дать алгоритму больше информации, но увеличивает задержку. Если же слишком торопиться с решением, распознавание может стать менее устойчивым. Разработчикам приходится искать баланс: кисть должна и правильно понимать команду, и отвечать достаточно быстро, чтобы человек мог пользоваться ею в обычном темпе.
Что приводит пальцы в движение
После выбора команды работает силовая часть. Через драйвер контроллер управляет двигателем, а редуктор передаёт движение механизму кисти. В одних конструкциях мотор приводит в действие общий захват, в других несколько двигателей участвуют в движении пальцев. От механики зависит, какие хваты возможны и как кисть приспосабливается к форме предмета.
Аккумулятор питает электронику и привод. Расход энергии меняется в зависимости от модели, частоты движений и нагрузки. Поэтому вопрос о времени работы лучше обсуждать применительно к конкретной кисти и своему распорядку дня: сколько предстоит пользоваться протезом, когда удобно заряжать его и какие действия будут повторяться чаще всего.
Почему всё начинается с гильзы
Гильза соединяет протез с телом и удерживает электроды в нужном положении. Если она смещается, меняется и сигнал, который получает система. Особенно чувствительным это бывает для распознавания паттернов: комбинация мышечной активности может отличаться от записанной при обучении.
Поэтому нестабильный отклик не всегда исправляется новой программной настройкой. Сначала нужно понять, сохраняется ли контакт, не меняется ли посадка под нагрузкой, нет ли неудобства при движении. Пот и утомление мышц тоже способны влиять на управление.
В рассказе о том, как изготавливают протезы, примеркам и коррекции гильзы отведено немало места. Для миоэлектрической системы здесь решается двойная задача: сделать протез удобным и обеспечить условия, в которых электроды смогут устойчиво регистрировать активность мышц.
Взять чашку - и вовремя отпустить
Калибровка связывает сигналы конкретного человека с движениями протеза. Затем начинается обучение в повседневных действиях. Пользователь пробует взять предмет, удержать его, перенести и разжать кисть в нужный момент. На этих упражнениях становится понятно, какие команды даются легко, а какие требуют дополнительной настройки или практики.
Электроды регистрируют мышечную активность, но сами по себе не возвращают осязание. Возможности обратной связи зависят от модели. Во многих случаях человеку приходится следить за положением пальцев глазами, ориентироваться на звук привода и ощущения в области гильзы.
Поэтому на примерке полезнее пробовать знакомые действия, чем судить о кисти только по числу режимов в описании. Удержать телефон, застегнуть сумку, взять чашку со стола - в каждом таком движении встречаются работа электроники, посадка протеза и навык пользователя. Именно здесь становится видно, насколько хорошо они подходят друг другу.