Тяговые электродвигатели широко используются в железнодорожных локомотивах, автомобилях (полностью электрических или гибридных) и других транспортных средствах, нуждающихся в мобильности. Общие требования к тяговым двигателям значительно отличаются от требований к промышленным двигателям, даже если их мощности сопоставимы. Тяговые приложения часто предполагают частые остановки и старты под полной нагрузкой, а также работу на высоких скоростях.

Эти требования включают высокий крутящий момент на низкой скорости для разгона при старте, низкий крутящий момент для движения на высокой скорости, частые старты и остановки, а также очень широкий диапазон рабочих скоростей (Рисунок 1). Напротив, промышленные двигатели, как правило, оптимизированы для более ограниченного диапазона условий эксплуатации, работают в закрытых помещениях (даже если они находятся в суровой среде) и являются неподвижными.
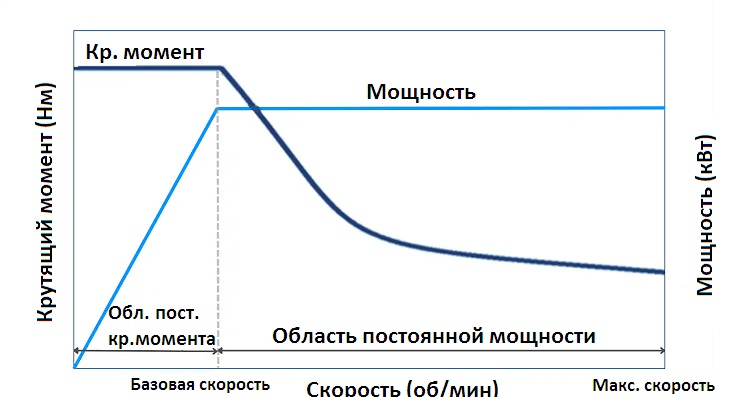
Рисунок 1: Тяговые двигатели обеспечивают высокий крутящий момент на низкой скорости для разгона и низкий крутящий момент на высоких скоростях.
Тяговые двигатели не представляют собой уникальный тип моторной архитектуры. На самом деле тяговый двигатель может быть построен практически в любой конфигурации – на базе двигателя переменного или постоянного тока. То, что делает двигатель тяговым, — это не его тип, хотя некоторые типы лучше подходят для тяговых задач, чем другие, — а конструкция самого двигателя. Электрическая схема и базовая механическая диаграмма тягового и нетягового двигателя могут быть идентичными «на бумаге», но их конструктивные особенности, такие как толщина проводов, обмотки катушек и другие атрибуты, отличаются.
Тяговые двигатели применяются в железнодорожных локомотивах (например, дизель-электрических и электровозах с питанием от контактной сети), городских и пригородных легкорельсовых транспортных средствах (ЛРТ). Они также используются в электромобилях (ЭМ), что стало катализатором инноваций в области тяговых двигателей среднего диапазона, их драйверных схем и сопутствующих компонентов.
Мощность тяговых двигателей варьируется от десятков до нескольких тысяч лошадиных сил (примерно от десяти до нескольких тысяч киловатт). Тяговые двигатели могут быть двигателями постоянного тока с последовательным возбуждением, однофазными двигателями переменного тока с последовательным возбуждением или многофазными двигателями переменного тока. Выбор типа двигателя зависит от множества факторов, но технические достижения и преимущества современных систем управления двигателями привели к тому, что большинство новых конструкций основаны на многофазных двигателях переменного тока.
В большинстве случаев тяговый двигатель устанавливается на ось колесной пары, которой он приводит в движение, как часть системы прямого привода, с минимальным количеством передач или без них. Это позволяет минимизировать размер и вес, а также снизить количество компонентов, что повышает надежность.
Рабочая среда тяговых двигателей является сложной. В большинстве случаев такие двигатели испытывают сильные нагрузки от ударов и вибраций, экстремальные температуры, воздействие грязи и мусора, а также работу с частыми пусками и остановками. Кроме того, их относительно высокая мощность требует использования тяжелых проводников, кабелей и разъемов.
Сравнение двигателей переменного и постоянного тока
В первые десятилетия XX века, при разработке электрических тяговых систем, инженеры экспериментировали как с двигателями постоянного, так и переменного тока. На тот момент технологии (по современным меркам крайне примитивные) отдавали предпочтение двигателям постоянного тока, так как они обеспечивали необходимую характеристику крутящего момента для трамваев и поездов и допускали управление, хотя и не самое простое.
Первым электрическим двигателем стал щеточный двигатель постоянного тока, который до сих пор используется в различных масштабах. В этих двигателях щетки, удерживаемые пружинами, прижимаются к коллектору — элементу якоря. По мере взаимодействия магнитных полей статора и коллектора коллектор вращается, а щетки переключают направление тока, что приводит к изменению поля и поддерживает вращение ротора. Высокий ток создает сильные магнитные поля и высокий пусковой момент, что идеально подходит для запуска тяжелых объектов, таких как поезд. Однако управление скоростью и крутящим моментом в широком диапазоне было затруднительным и осуществлялось вручную путем подключения и отключения резисторов.
К 1970–1980-м годам развитие силовой электроники сделало трехфазные двигатели переменного тока более эффективной альтернативой двигателям постоянного тока, так как:
- они проще в конструкции, не требуют механических контактов (щеток), подверженных износу, и легче эквивалентных двигателей постоянного тока;
- современные электронные устройства позволяют эффективно управлять двигателями переменного тока, повышая их производительность и эффективность;
- двигатели могут управляться процессорами с использованием сложных алгоритмов, улучшая характеристики, регулируя сцепление и предотвращая пробуксовки;
- они более надежны и проще в обслуживании, чем двигатели постоянного тока.
Большинство новых систем не используют щеточные двигатели постоянного тока из-за сложностей с управлением, обслуживания и высокой производительности, доступной для двигателей переменного тока.
Двигатели переменного тока: синхронные и асинхронные
Синхронный двигатель приводится в движение переменным током, подаваемым на его обмотки. В этих двигателях нет щеток, так как отсутствует электрическое соединение между якорем и полями. Якорь может быть изготовлен из стальных пластин, что упрощает конструкцию и снижает стоимость по сравнению с двигателями на базе коллектора постоянного тока.
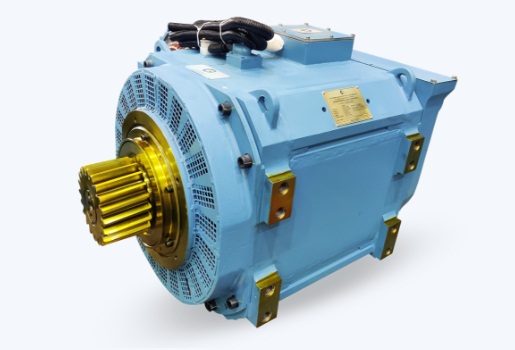
Современная электроника, включая транзисторы с изолированным затвором (IGBT) для мощных установок, сделала практичным использование асинхронных приводов переменного тока. Скорость трехфазного двигателя переменного тока определяется частотой питания, но мощность должна варьироваться в зависимости от нагрузки и требований к крутящему моменту. Управление осуществляется через инвертор, подающий три переменных напряжения с регулируемой частотой (VVVF), с электронным контролем и оптимизацией этих параметров.
Итоги
Тяговые двигатели представляют собой важный класс электродвигателей. Они оптимизированы для высокого крутящего момента при старте и на низких скоростях и могут быть реализованы на базе различных типов двигателей. Они применяются в малых транспортных средствах, таких как автопогрузчики, средних, таких как электромобили, и крупных системах, таких как электровозы и тепловозы.
Современная электроника делает традиционные щеточные двигатели постоянного тока менее привлекательными, в большинстве случаев заменяя их различными типами двигателей переменного тока с использованием IGBT и MOSFET для управления мощностью под контролем процессоров.