На основе радиочастотной связи устройства GPS связываются со спутниками для определения их местоположения с помощью трилатерации. Помимо автомобильной навигации, если бы и существовало приложение, в котором использовалась бы технология GPS, то это были бы морские путешествия.

Посреди океана абсолютно необходимо знать местоположение подводной лодки. К сожалению, обычный GPS не работает под водой, а альтернативы потребляют много энергии. Теперь исследователи из Массачусетского технологического института, возможно, придумали решение, предлагающее подводную локализацию без необходимости в большом количестве энергии.
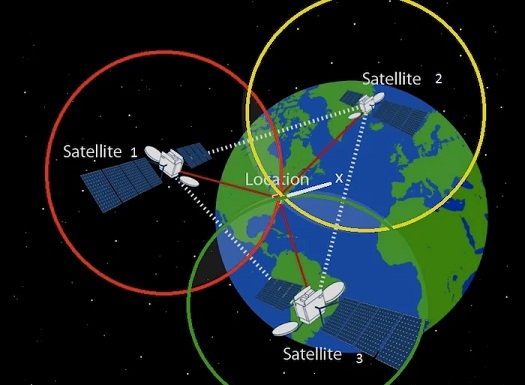
GPS полагается на радиочастотную связь, которая относится к передаче и приему электромагнитных волн. В то время как RF прекрасно работает в воздухе, морская вода представляет собой уникальную проблему, поскольку является средой с высокой проводимостью. Проводящая природа воды означает, что среда обеспечивает высокое поглощение и, как следствие, высокое затухание, что делает ее совершенно непригодной для радиочастотной связи.
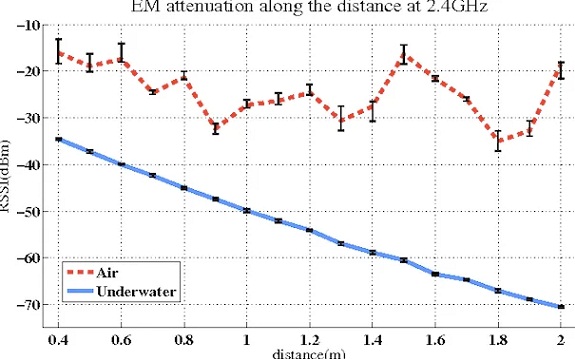
Вместо этого акустические сигналы - безусловно, предпочтительный выбор для подводной беспроводной связи и определения местоположения. Поскольку звуковые волны не являются электромагнитными волнами, они не страдают от такого же сильного затухания под водой, как радиочастотная связь. Более того, частицы в воде гораздо более плотно упакованы, чем частицы в воздухе, что фактически означает, что звук может распространяться в воде быстрее, чем в воздухе. Предостережение заключается в том, что для начала вибрации должно быть большее количество начальной энергии.
Одной из основных проблем подводного GPS является акустическая связь, потому что она требует большого количества энергии, а замена или подзарядка батарей на подводной лодке может быть не совсем практичной. Пытаясь решить эту проблему, исследователи из Массачусетского технологического института объявили о новом методе, который, как они утверждают, является шагом к подводной коммуникации без батарей. Принцип работы нового метода, называемого локализацией подводного обратного рассеяния (UBL), заключается в том, что вместо излучения собственных акустических сигналов он отражает модулированные сигналы из окружающей среды.
В этом методе используется пьезоэлектрический материал для генерации заряда в результате его взаимодействия с акустикой окружающей среды. Затем материал использует этот заряд для выборочного отражения некоторых звуковых волн обратно в окружающую среду. Приемник преобразует эту последовательность отражений, называемую обратным рассеянием, в двоичную строку, где «1» представляет собой отраженные акустические сигналы, а «0» представляет собой неотраженные акустические сигналы. Этот метод может передавать информацию об окружающей среде, выполнять локализацию, используя метод хронометража времени пролета, и даже отслеживать объекты под водой.
© digitrode.ru