Драйверы электромоторов
В последние годы ежегодное производство электродвигателей во всем мире составляет около десяти миллиардов единиц, а мощность, потребляемая двигателями, составляет примерно 50% от общего мирового потребления электроэнергии. Это может показаться нелепым числом, но если начать подсчитывать все различные двигатели, которые мы регулярно используем – от двигателей в жестких дисках и оптических приводах, а также охлаждающих вентиляторов ПК, до множества двигателей, используемых в стиральных машинах, холодильниках, кондиционерах, гибридных автомобилях и так далее и тому подобное – данная цифра, вероятно, начинает казаться весьма разумной. И в качестве одного из примеров новых мер по решению экологических проблем было прямо заявлено, что автомобили будут электрифицированы, в первую очередь в Европе и Северной Америке, так что спрос на электродвигатели имеет сильную тенденцию к росту.

С другой стороны, для решения глобальных энергетических проблем были установлены строгие правила энергосбережения, и, само собой разумеется, меры по энергосбережению для оборудования, использующего двигатели, являются важной задачей. В дополнение к энергосбережению самих двигателей чрезвычайно важны также высокоэффективные методы привода и управления двигателем. И задачи по управлению такими электромоторами выполняют драйверы двигателей, о которых мы расскажем в данном материале.
Драйвер двигателя позволяет проводить автоматическое управление электромотором с использованием электроэнергии. У нас есть несколько различных типов электродвигателей. Эти типы включают двигатели постоянного тока, шаговые двигатели и серводвигатели. Их принципы работы и характеристики являются отличительными факторами. Выбор правильного типа драйвера двигателя очень важен, поскольку он позволяет вашему двигателю эффективно работать с выбранным вами микроконтроллером. То есть драйвер является промежуточным звеном между микроконтроллером и двигателем.
Драйвер двигателя функционирует как интерфейс между двигателем и микроконтроллером. Причина в том, что микроконтроллер и двигатель работают в разных диапазонах напряжений. Двигатель будет потреблять более высокий уровень тока, чем способен выдать микроконтроллер. Большинство драйверов двигателей на рынке в настоящее время представлены в виде интегральных схем.
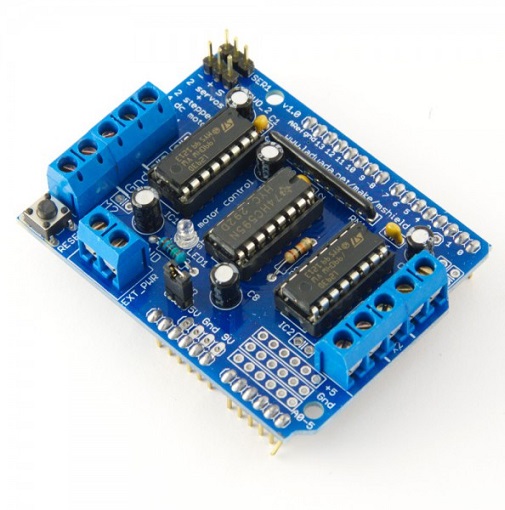
Драйверы электродвигателей должны отвечать, как минимум, четырем параметрам с целью их эффективного применения в схемах управления электромоторами.
Высокая надежность
Драйверы двигателей должны быть снабжены функциями защиты от аномальных напряжений и токов, функциями предотвращения сбоев из-за падения напряжения питания и другими функциями защиты. Они также необходимы для обеспечения безопасности с помощью функций ограничения тока для управления токами двигателя во время запуска или принудительного отключения двигателя, при блокировке и т. д., а также функций для сообщения о неисправностях внешнему главному процессору или другому устройству.
Низкое энергопотребление, высокая эффективность
Для снижения энергопотребления двигателя необходимы силовые устройства и технологии привода, способные потреблять мало энергии. Например, используя функцию автоматической регулировки угла опережения и т.п., можно получить высокую энергоэффективность в широком диапазоне скоростей вращения, от низких до высоких скоростей вращения.
Минимизация шумов, низкий уровень вибрации
Оптимизация формы управляющего сигнала важна для устранения шума и вибраций во время работы двигателя. Технология коммутации, оптимальная для магнитной цепи различных типов двигателей, должна использоваться в соответствии с областью применения, будь то оптимальная технология коммутации (120°, 150°, синусоида) для бесщеточного привода двигателя постоянного тока или метод плавного пуска для драйвера двигателя вентилятора или метод затухания тока для драйвера шагового двигателя.
Функциональность и удобство управления
Цифровая технология управления вращением двигателей с использованием FLL (частотной автоподстройки частоты) и PLL (фазовой автоподстройки частоты), а также технологии высокоточного управления позиционированием, необходимые для приводов, и другие высокоэффективные алгоритмы управления движением незаменимы для разработки высокопроизводительных систем управления двигателями. Существуют требования к высокоэффективным алгоритмам управления движением, которые могут быть легко использованы разработчиками, например, путем включения жесткой логики для алгоритмов управления в ИС драйверов. Кроме того, совместимость между микросхемами драйверов повышает удобство использования. Повышение удобства важно, когда изменения спецификации происходят во время разработки, например, путем включения замен без изменения компоновки печатной платы управления приводом двигателя.
© digitrode.ru