Данный проект предлагает создание автоматически поднимаемой мишени при попадании в нее пули или другого снаряда при практике стрельбы из пневматического пистолета, лука или прочего подобного средства.

Для начала необходимо взять коробку, в которую бы поместилась электронная часть. На краю коробки следует смонтировать мишень.
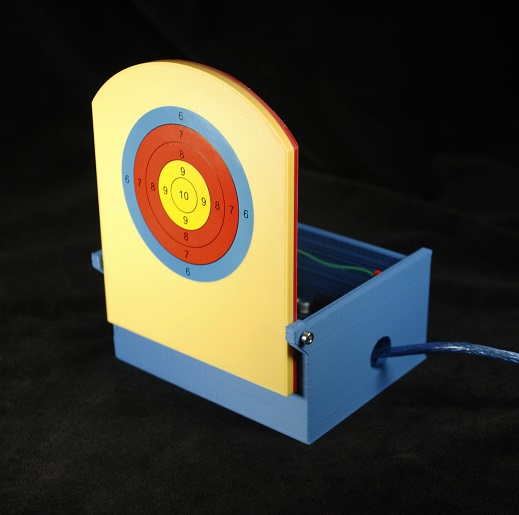
Данную мишень будет поднимать после выстрела серводвигатель, а точнее планка, прикрепленная к его валу.
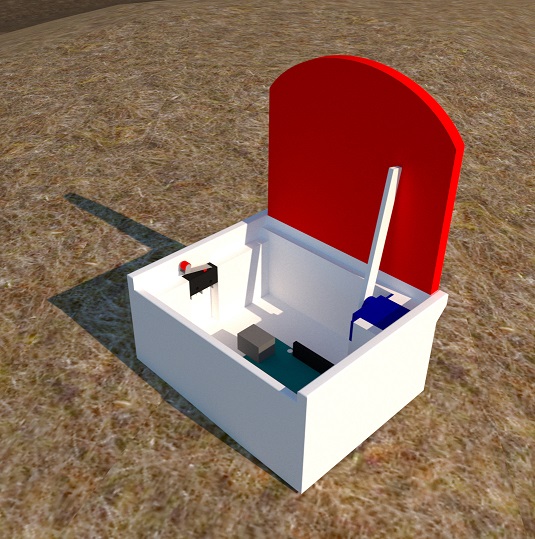
Определение того, что мишень упала, осуществляется путем считывания состояния концевого выключателя, на который должна падать мишень.
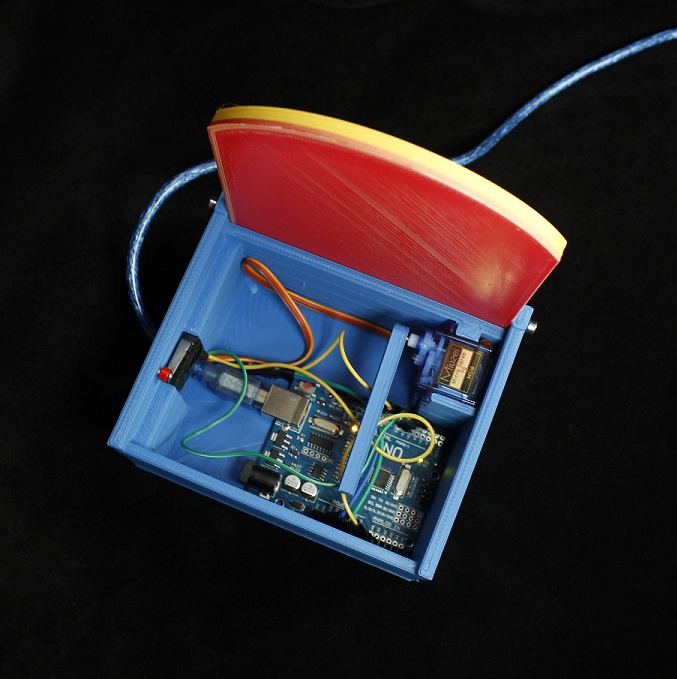
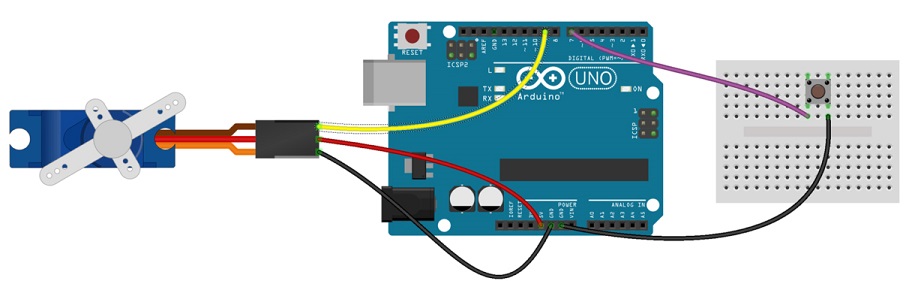
Схема подключения Arduino к серводвигателю и концевику (в данном случае кнопке) представлена далее.
Код программы для Arduino следующий.
#include <VarSpeedServo.h>

const int BUTTON_PIN = 7;
const int SERVO_PIN  = 9;

VarSpeedServo servo;

int angle = 0;
int lastButtonState;
int currentButtonState;
int Speed = 160;
void setup() {
  Serial.begin(9600);
  pinMode(BUTTON_PIN, INPUT_PULLUP);
  servo.attach(SERVO_PIN);

  servo.write(angle);
  currentButtonState = digitalRead(BUTTON_PIN);
}

void loop() {
  lastButtonState    = currentButtonState;
  currentButtonState = digitalRead(BUTTON_PIN);

  if(lastButtonState == HIGH && currentButtonState == LOW) {
    Serial.println("The button is pressed");

    if(angle == 0)
      angle = 90;


    servo.write(angle,Speed/2);
    delay(100);
    servo.wait();
    servo.wait();
    servo.wait();
    servo.wait();
  }
  if(lastButtonState == LOW && currentButtonState == HIGH) {
    delay(100);

    Serial.println("The button is released");

    if(angle == 90)
      angle = 0;

    servo.write(angle,Speed);
  }

}
© digitrode.ru